当サイトではアフィリエイト広告を利用しています。
2026年11月2日、Autoware Foundationはオープンソースの自動運転ソフトウェア「Autoware 2.0」を公開しました。
今回のポイントは、従来のルールベース方式を残しながら、学習型プランナーを同じAutoware基盤へ段階的に取り込める形にしたことです。
ここで最初に押さえておきたいのは、Autoware 2.0の「現在」と「設計上の完成形」が違うことです。現在のAutoware 2.0.0では、起動時にルールベースのプランナーかDiffusion Plannerのどちらか1つを選びます。複数の候補軌道を同時に作り、selectorが安全確認と順位付けをして1本を選ぶgenerator-selector構成はArchitecture 2.0の設計として用意されていますが、2.0.0ではselectorはまだ起動されません。
この記事では、Autoware 2.0で何が変わったのか、現在使える構成と将来設計の違い、E2E AIとルールベースがどこで共存するのか、AIモデル管理やReference Designまで含めて解説します。
- Autoware 2.0の現在地を先に整理
- なぜ従来のAutowareにE2E AIを入れにくかったのか
- Autoware 2.0.0では起動時に1つのプランナーを選ぶ
- Architecture 2.0のgenerator-selectorは何を目指している?
- E2E AIとルールベースは同じ基盤で役割を組み合わせる
- Diffusion PlannerはAutoware 2.0で何を担当する?
- AIモデル管理をHugging Face中心へ変更
- Autoware IndexとReference Designで「車両全体」までつなぐ
- Autoware 2.0を試すときに誤解しやすい3点
- Autoware 2.0が示す自動運転OSSの変化
- まとめ
- 公式情報・参照先
Autoware 2.0の現在地を先に整理
まず、2026年11月3日時点でのAutoware 2.0.0を簡潔にまとめると次の通りです。
| 項目 | Autoware 2.0.0の状態 |
|---|---|
| 既定のプランナー | ルールベース |
| 学習型プランナー | Diffusion Plannerを起動時に選択可能 |
| plannerの選択 | planning_settingでrule_based / diffusion_plannerを指定 |
| 同時に動くgenerator | 1つ |
| selector | パッケージは存在するが、2.0.0では未起動 |
| 最終軌道の検証 | Planning Validatorを通過してControlへ渡す |
| AIモデル管理 | Hugging Faceを既定の保存先としてバージョン管理 |
| 拡張パッケージ | Autoware Indexで発見・追加可能 |
| 車両全体の再現 | Reference Designで車両・ODD(Operational Design Domain:自動運転を想定する走行環境・条件)・ソフトウェア構成をまとめる |
2.0.0は、既存のロボティクス型スタックを維持したまま、学習型プランナーを正式な選択肢として差し込める最初の段階です。
なぜ従来のAutowareにE2E AIを入れにくかったのか
従来の自動運転ソフトウェアは、役割を細かく分けたパイプラインで作られています。
Autowareの標準構成も、主に次の機能を順番につないで車両を動かします。
- Sensing:LiDARやカメラなどのセンサーデータを受け取る
- Map:ベクトル地図や点群地図を提供する
- Localization:車両の位置や速度を推定する
- Perception:周囲の車両、歩行者、信号などを認識する
- Planning:走行する経路と速度を決める
- Control:決めた軌道を追従するよう車両を制御する
- Vehicle:車両固有のインターフェースへ変換する
この構造は、各工程の入力と出力を確認しやすく、問題が起きた場所を追跡しやすいのが強みです。
一方、E2E AIや学習型プランナーは、従来の工程を必ずしも同じ単位で通りません。複数カメラの画像から直接軌道を予測したり、認識と計画の境界をまたいで処理したりするため、従来の固定パイプラインとは構造が合いにくくなります。
そこでArchitecture 2.0では、最終的に「走行候補となる軌道を出すもの」をgeneratorとして共通化する考え方が導入されました。
Autoware 2.0.0では起動時に1つのプランナーを選ぶ
現在のAutoware 2.0.0で実際に使える構成は、Architecture 2.0の最終形よりシンプルです。
planning_settingには次の2つがあります。
- rule_based:従来のScenario Planningが軌道を作る。既定値
- diffusion_planner:学習型のDiffusion Plannerが軌道を作る
どちらを使うかはAutowareの起動時に選択します。
rule_basedを選んだ場合は、従来のルールベース型Planningが作った軌道をPlanning Validatorへ渡します。
diffusion_plannerを選んだ場合は、Diffusion PlannerがCandidateTrajectoriesを生成し、Trajectory Modifierで処理した後、その先頭候補がPlanning Validatorへ渡されます。
どちらの経路でも最終的にはPlanning Validatorを通り、Controlへ渡す共通のtrajectoryになります。
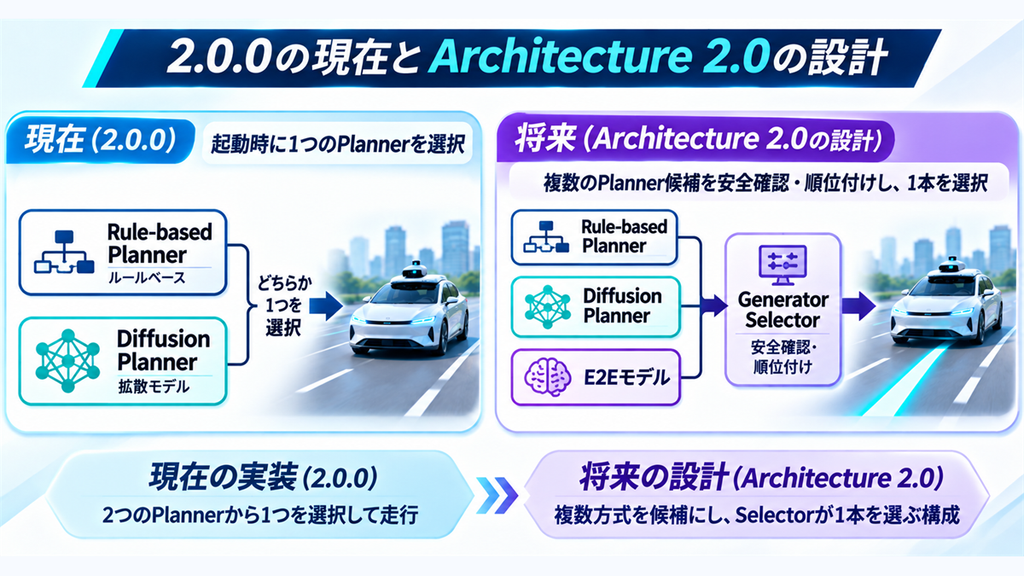
ここで重要なのは、2.0.0ではルールベースとDiffusion Plannerを同時に走らせ、selectorが勝者を選ぶ動作にはなっていないことです。
Autoware 2.0の発表ではgenerator-selectorが大きく紹介されていますが、現在のリリースで動く範囲と将来設計を分けて理解する必要があります。
Architecture 2.0のgenerator-selectorは何を目指している?
Architecture 2.0が目指すのは、異なる方法で作られた複数の軌道候補を同じ土俵へ載せることです。
generatorには、たとえば次のような方式を置けます。
- 従来のルールベースPlanner
- Diffusion Planner
- E2Eモデル
- 最適化ベースPlanner
- 別の学習型・サンプリング型Planner
それぞれのgeneratorがCandidate Trajectoryを出し、selectorが候補を受け取ります。
selector側では、まず安全条件を確認します。Architecture 2.0の文書では、走行可能領域、交通ルール、車両の制約などに反する候補を除外する考え方が示されています。
その後、安全条件を通過した候補を順位付けし、状況やDriving Policyに合う1本を選び、Controlへ渡します。
この構造が成立すると、E2E AIを使う場合でも、候補生成と安全確認・選択を分けることができます。
ただし、Autoware 2.0.0ではautoware_trajectory_selectorや、その内部で使うvalidator、ranker、adapterなどはまだlaunchされません。現在は将来の構成に向けたパッケージとインターフェースが先に整えられている段階です。
E2E AIとルールベースは同じ基盤で役割を組み合わせる
Autoware 2.0を理解するとき、「共存」という言葉をどう捉えるかも大切です。
現在の2.0.0では、Planningの入口でrule_basedかdiffusion_plannerを1つ選びます。同じ走行中の並列実行とselectorによる選択はArchitecture 2.0の将来設計側です。
一方で、Autoware全体を見ると、AI方式と従来方式が同じソフトウェア基盤を共有できるようになっています。
Diffusion Plannerを選んでも、AutowareのMission PlanningやPlanning Validator、Controlなど既存の仕組みを利用します。Architecture 2.0では、generatorごとにAutowareのSensing、Perception、Localizationを利用することも、E2E方式で一部をバイパスすることも想定されています。
つまり共存の意味は、役割ごとに既存モジュールと学習型モジュールを組み合わせ、同じAutoware基盤で扱えることにあります。
将来selectorが本格的に使われる段階では、さらに複数generatorを並列に比較する構成へ進めます。
Diffusion PlannerはAutoware 2.0で何を担当する?
Autoware Diffusion Plannerは、周囲の状況や地図情報などを入力として走行軌道を生成する学習型Plannerです。
Autoware 2.0.0では、planning_settingをdiffusion_plannerにすると従来のScenario Planningの代わりにこのPlannerが軌道を生成します。
公式Architecture 2.0文書では、2.0.0が使うDiffusion Plannerモデルはv5.0とされています。AIモデルは固定バージョンで取得され、Autowareのワークスペース内へ配置されます。
Diffusion PlannerのGitHub READMEでは、モデルの入出力やアーキテクチャが変わる場合はメジャーバージョンを上げ、重みだけを更新する場合はマイナーバージョンを上げる運用が説明されています。
また、2026年7月のAutoware FoundationのGitHub Discussionでは、v5.0について車両差への質問が出ています。メンテナーは、公開モデルはタクシーとバスのデータを含み、車幅・全長・ホイールベースをego_shapeとして入力できる一方、異なる車両へのzero-shot(追加学習なしで別の車両へ適用すること)能力は評価していないため、提供済みの重みを使ったfine-tuning(対象車両のデータで追加学習して調整すること)を推奨すると回答しています。
これは、学習型Plannerを「モデルファイルを置けばどの車両でも同じように動く」と考えない方がよいことを示す実務的な注意点です。
AIモデル管理をHugging Face中心へ変更
Autoware 2.0では、Plannerの切り替えだけでなく、AIモデルとデータセットの管理方法も変わりました。
Autoware Foundationのモデルやデータセットは、Hugging Faceを既定の保存先としてバージョン管理する形になります。パッケージごとに必要なモデルを管理し、固定バージョンを取得できるようにすることで、AIを含む構成でも再現性を保ちやすくします。
従来の自動運転ソフトウェアでは、ソースコードだけを揃えてもAIモデルの重みやデータの版が違えば結果が変わります。
そのため、E2E AIを本格的に組み込むほど、
- どのモデルを使ったか
- どの重みのバージョンか
- どのパッケージと組み合わせたか
- どの車両・センサー条件で評価したか
まで含めて管理する必要があります。
Autoware 2.0は、この「AIを含むシステムの再現性」をソフトウェア基盤側で扱おうとしています。
Autoware IndexとReference Designで「車両全体」までつなぐ
Autoware 2.0では、Autoware IndexとReference Designも重要な追加要素です。
Autoware Indexは、Autowareを拡張するコミュニティパッケージを探し、互換性を確認してワークスペースへ追加するためのレジストリです。選んだパッケージと依存関係からreposファイルを生成し、必要なリポジトリを取り込めます。
Reference Designは、さらに一段上の概念です。
公式文書では、Reference Designを次の2つの組み合わせとして定義しています。
- Deployment Profile:車両、利用環境、用途、ODDなど
- Reference Software Stack:使うモジュール、モデルバージョン、パラメータなど
つまり、AIモデルに加えて、車両、センサー、ECU、走行環境、ソフトウェア構成まで含めて再現できる形を目指しています。
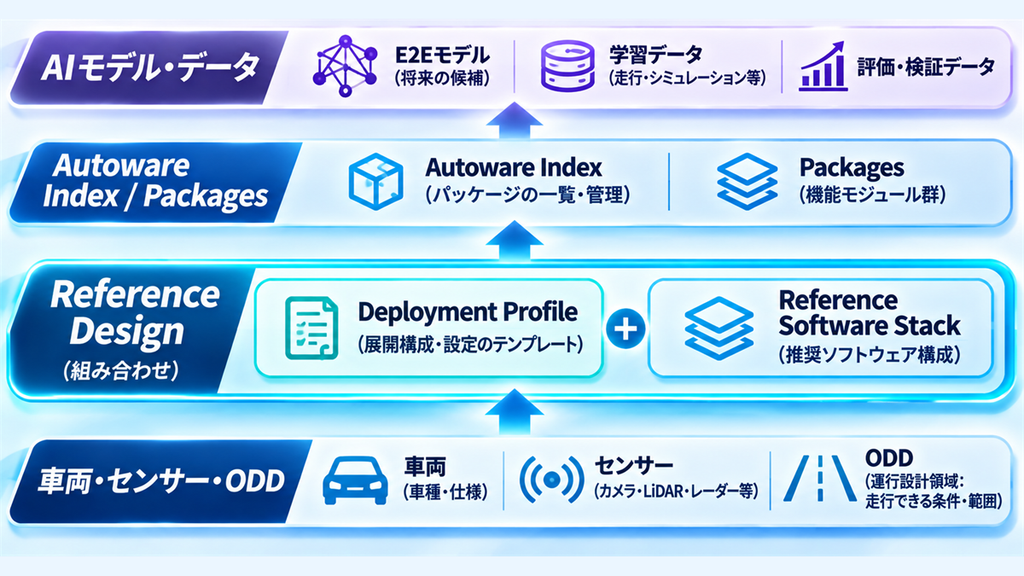
Autoware 2.0でAIモデル管理、Autoware Index、Reference Designが同時に強化された理由はここにあります。
E2E AIを載せるだけならモデルの追加で終わります。しかし、自動運転システムとして評価し、他の車両やプロジェクトで再現するには、モデルの外側にある構成情報まで必要です。
Autoware 2.0を試すときに誤解しやすい3点
1. selectorは2.0.0の標準launchでは未起動
Architecture 2.0の図を見ると、複数generatorとselectorが完成済みに見えます。
実際の2.0.0では、起動時に1つのPlannerを選択します。selector関連パッケージは存在しますが、標準launchではまだ起動されません。
2. 2.0.0の既定構成はルールベース
Autoware 2.0の既定構成は現在もルールベースです。
Diffusion Plannerを選択した場合でも、Autowareの他のコンポーネントやPlanning Validator、Controlなど既存の仕組みを利用します。
3. AIモデルの性能と車両システムの完成度は別に確認する
学習型Plannerの性能が高くても、実車で使うにはセンサー、車両特性、ODD、安全確認、Controlまで含めた評価が必要です。
Reference DesignはDeployment ProfileとSoftware Stackを組み合わせ、この差をシステム全体で扱います。
Autoware 2.0が示す自動運転OSSの変化
Autoware 2.0の大きな変化は、従来のAutowareが得意としてきた、モジュールを分けて確認できるロボティクス型の構造を残しながら、AI Plannerを同じ基盤へ入れられる境界を作ったことです。
現在の2.0.0は、その移行の最初の段階です。
- 既定はルールベース
- Diffusion Plannerを起動時に選択できる
- selectorはまだ標準launchで動かない
- 将来は複数generatorを安全確認・順位付けして1本選ぶ設計
- AIモデル、パッケージ、Reference Designまで含めて再現性を高める
この構成なら、既存のAutoware利用者は現在の仕組みを維持しながら学習型Plannerを評価できます。E2E AI側も、既存の車両制御や検証機構を活用しながら段階的に統合できます。
Autoware 2.0は、ルールベースとAIを比較・接続しながら自動運転基盤を段階移行できるようにするリリースと見るのが適切です。
まとめ
Autoware 2.0は、E2E AIとルールベースの自動運転を同じオープンソース基盤で扱うためのArchitecture 2.0を導入しました。
現在のAutoware 2.0.0では、rule_basedかdiffusion_plannerを起動時に1つ選びます。複数generatorを同時に動かし、selectorが安全確認と順位付けをして1本を選ぶ構成は、今後のArchitecture 2.0で本格利用される設計です。
さらに、Hugging Faceを使ったAIモデル管理、Autoware Index、Reference Designによって、モデル単体から車両システム全体まで再現可能な形へ広げています。
Autoware 2.0を見るときは、「AI対応したか」だけでなく、現在どこまで実装され、どこからが将来設計なのかを分けることが重要です。その境界こそが、既存の自動運転スタックへE2E AIを段階導入するAutoware 2.0の中心にあります。
公式情報・参照先
- Autoware Foundation releases Autoware 2.0 to Expand AI Support for Open-Source Autonomous Driving
- Architecture 2.0|Autoware Documentation
- Architecture roadmap|Autoware Documentation
- Planning launch files|Autoware Documentation
- Autoware Index|Autoware Documentation
- Reference design|Autoware Documentation
- Autoware Diffusion Planner|GitHub
- Questions about diffusion planner V5.0|Autoware Foundation GitHub Discussion